
Soluciones robóticas para el cuidado de máquinas CNC
Plan de máquina de robot articulado atendiendo a CNC tornos y centros de mecanizado, incluyendo pinzas, almacenamiento, señales y seguridad.
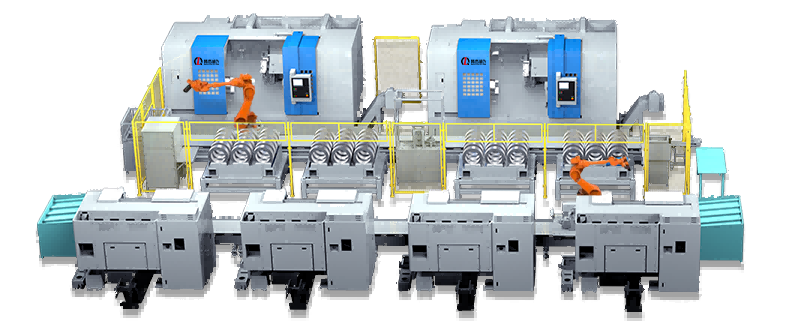
Cuidado de máquinas robóticas
Un robot articulado se convierte en la respuesta correcta cuando un taller necesita alimentar varias máquinas desde un sistema de manipulación, o cuando las piezas son demasiado pesadas o demasiado incómodas para un cargador de pórtico. El robot no es un accesorio de la máquina; es una decisión de diseño de la celda, y la mayor parte del costo y la mayor parte del riesgo residen en la celda y no en el brazo.
Esta página explica cómo elegir entre un cargador de pórtico y un robot, cómo dimensionar el brazo para la tarea de manipulación y qué pueden ofrecer las máquinas de la celda.
Cargador tipo pórtico o robot articulado
Elija el cargador de pórtico cuando
Están involucradas una o dos máquinas, las piezas son pequeñas a medianas y de forma consistente, el espacio en el piso es reducido y el movimiento de carga es esencialmente una transferencia recta. Un pórtico es más sencillo, económico y fácil de proteger. Está cubierto en CNCAutomatización del cargador de pórtico.
Elige el robot cuando
Tres o más máquinas comparten la tarea de manipulación, las piezas varían lo suficiente como para que la pinza deba cambiarse, las piezas son pesadas o es necesario reorientar la pieza entre operaciones. Un robot también tiene sentido cuando la célula tiene que encargarse de operaciones secundarias como desbarbado, lavado o inspección, porque el mismo brazo puede realizarlas entre ciclos de la máquina.
La verdadera diferencia de costos
Una célula robótica necesita protección, un sistema de seguridad, un diseño que permita que el brazo alcance cada estación y programación para cada familia de piezas. Esos artículos, no el brazo, dominan el presupuesto. Estimar una célula robótica a partir del precio del brazo es el error de planificación más común.
Dimensionar el brazo a partir de la tarea
Carga útil y por qué es importante el agarre
La carga útil nominal incluye la pinza, no solo la pieza. Una pinza doble que sujeta una pieza en bruto y otra terminada a la vez puede fácilmente pesar tanto como la pieza. Reducir la potencia del brazo a aproximadamente el sesenta por ciento de la carga útil nominal deja margen para la aceleración.
Alcance y diseño
El alcance debe cubrir cada estación desde una única posición base con la pieza orientada correctamente en cada una. Dibujar la zona de alcance sobre la distribución real del suelo con antelación evita descubrir que una máquina se encuentra justo fuera de ella.
Repetibilidad
La repetibilidad del brazo tiene que ser lo suficientemente fina como para que la pieza entre en el alojamiento sin forzarla. Para la mayoría de las máquinas, esto está cómodamente dentro de la capacidad de un brazo industrial estándar; la restricción suele ser la entrada del dispositivo, no el robot.
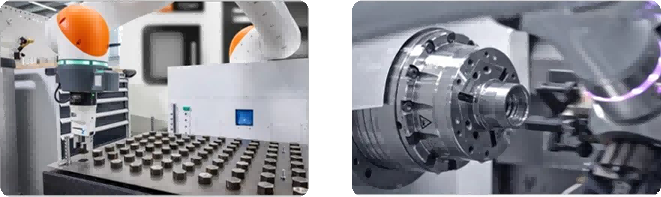
Lo que deben proporcionar las máquinas
Acceso y autorización
El robot debe alcanzar el punto de sujeción sin que el brazo entre en la zona de movimiento de la máquina durante el corte. Esto suele significar una posición de carga definida y un bloqueo, no sólo una puerta abierta.
Apretón de manos y seguridad
Estado de la puerta, estado de la abrazadera, ciclo completo y señales de fallo, además de un circuito de seguridad que detiene el robot cuando la máquina no se encuentra en un estado seguro. El diseño de seguridad debe revisarse antes de fijar el diseño, porque puede forzar un cambio en las posiciones de la máquina.
Presentación de parte
Las piezas en bruto deben llegar a una posición y orientación conocidas. Bandejas con nidos moldeados o un sistema de visión donde no se puede controlar la variación. Las piezas sueltas en un contenedor requieren capacidad de recolección, lo cual es un problema diferente y más costoso.
Notas del proceso
Diseño para la peor parte.
Una célula es tan buena como su capacidad para manejar la parte más incómoda de la familia. Diseñar alrededor de la parte más fácil produce una celda que se omite cada vez que se ejecuta el trabajo difícil.
Mantenga una ruta manual
Cada celda automatizada necesita una forma documentada de hacer funcionar la máquina manualmente cuando el robot está inactivo. Las tiendas que se saltan esto pierden la capacidad total de la celda debido a una falla menor.
Estandarizar accesorios
El cuidado robótico premia la repetibilidad en la sujeción de piezas. Un palet estándar o un sistema de mandíbulas común permite que la misma pinza y el mismo programa atiendan varias piezas, de ahí proviene realmente el beneficio económico.
Guías relacionadas
- Mecanizado de piezas de pared delgada - fuerza de agarre y distorsión
- Mecanizado de carcasas de motores EV - una pieza típica de celda automatizada
- Bases y bancadas de máquinas de mecanizado - manipulación de piezas grandes
- Tornillo-fresador de doble husillo en una sola configuración - automatización sin robot
Discuta su proyecto de mecanizado
Envíe a HANDEMO su lista de máquinas, dibujos de piezas, pesos y resultados objetivo para obtener orientación sobre el diseño de la celda del robot y su integración.
Solicitar una revisión del proyecto